世界地图绘制方法与构建技巧详解
作者:Charlotte Jee
前言
如果我们想要得到能准确定位的 AR(Augmented Reality 增强现实)产品,或者能精准送货的无人机,那我们就需要为这些机器内置一份精确的数字地图。
科技乐观主义者认为,10 年后,无人驾驶汽车会变得普遍,无人机会帮助我们运输包裹,机器人会为我们运送食品杂货。未来的城市中,AR 将无处不在,与现实融为一体。
不管这种设想能否实现,超精确的定位技术至关重要。要想去探索一个陌生环境,现有的 GPS 系统和手机地图软件,就可以满足我们的需求。然而,对于机器而言,位置精度需要达到厘米级别才行。
Scape公司
伦敦的初创公司 Scape 认为,他们可以做到将定位精度达到厘米级别。Scape 公司的联合创始人 Edward Miller 表示,他们公司的视觉定位服务,使用 GPS 和多个摄像机图像,可以在两到三秒内,准确计算出你的位置。该系统收集了超过 20 亿张街景图片,为包括伦敦、旧金山、巴黎、莫斯科、东京在内的 100 多个城市,建立了精确的 3D 地图。尽管 Scape 平台可以使用各种已有的图像资源,但 Scape 公司仍然借助装载摄像头的自行车,人工收集了部分数据。
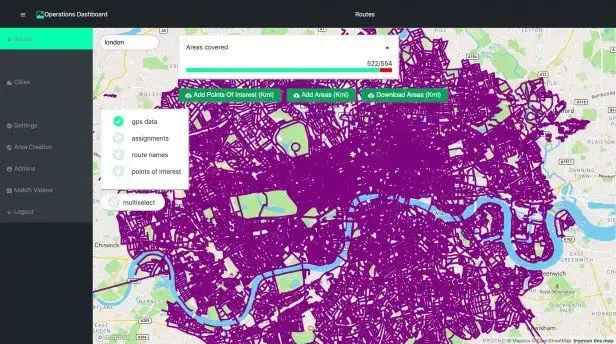
scape
Scape 链接:https://scape.io/在应用中,Scape 的算法从图像中提取“特征点(points of interest)”(例如,街道标志、店面、灯柱等),与数据中已有的数十亿图像进行对比。然后,系统使用三角测量(Triangulation)推断被观察物体所处的角度和距离,将其精确定位返回给终端。与 GPS 等技术相比,高精度的定位信息可以使 AR 更好地融入环境,让 AR 变得效果惊人,功能多样。
三角测量是视觉定位中,已知多个相机位置和空间中一点的投影点,进一步求该点3D位置的方法。三角测量是 Pose Estimation 的相反过程,求出相机位置后,图像中其它特征点的3D位置可以由这种方法一一求出。
Edward Miller 说:“ Scape 正在进一步改善 AR 相关的测量和识别技术,并将其推广到这生机勃勃的城市中的各个角落。”
AR技术
AR 技术目前已经有一些很棒的应用,主要在大众娱乐中。不久前,社交网站 Snapchat 在纽约街头用 AR 释放几条虚拟巨龙,来庆祝《权力的游戏》最新一季的发布。但仅仅用于娱乐还不够,许多商业公司还希望 AR 产品能够获得顾客精确定位,而这只靠GPS系统还不够(除了像PokémonGo这样的游戏)。
伦敦帝国理工学院计算机视觉专家 Krystian Mikolajczyk 认为,利用现有的定位技术在城市中导航,精确度可以达到米级。但是对于 AR 来说,这种精度完全不够。
高精度定位
当然,实现高精度定位不仅仅对 AR 有用,还有助于解决如何让机器感受和理解周围环境的问题——许多公司正在为此努力。
例如,自动驾驶公司 Waymo 为汽车配备了 GPS 、激光雷达、照相机和雷达传感器,帮助汽车自动导航。 机器人配送服务公司 Starship Technologies 也采用了类似方法。而区别于这些公司,Scape 只使用摄像头采集信息,这样成本更低。
并且,Scape 平台生成的数字地图,可以及时体现环境变化,这对于为人类和计算机创建统一的地图来说,至关重要。人工回收机器人或送货无人机时,这种统一的地图就很重要。
Scape 希望其定位服务成为无人驾驶汽车、机器人和 AR 服务所依赖的基础架构。
Scape 联合创始人 Miller 认为,其最终目标,是一个涵盖所有地理信息的等比例数字世界地图,并让它像今天的 GPS 一样深入生活,却不被察觉。
编辑:刘杨珂声明:本文由"麦兜"发布,不代表"破站"立场,转载联系作者并注明出处:https://www.848586.cn/263746.html